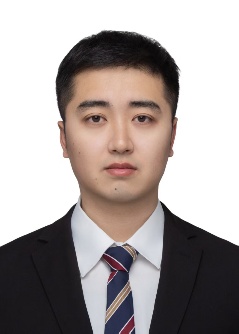
张健,博士,讲师(校聘副教授),牧星学者先锋岗,IEEE/CAA Member。个人简介:主要从事机器人系统智能控制问题的研究。主持了数代水下无人机以及自主巡航无人艇产品的迭代开发,相关技术授权国家发明专利,转化成果已交付多家企业及高校终端用户。近年来在IEEETIE、IEEETCAS-I、OE等机器人控制及海工领域国际顶刊发表7篇学术论文,相关学术成果获得中国自动化学会博士论坛最佳报告奖。近年来参与4项国家级课题及省部级科研基金项目。
研究方向:具身智能机器人,无人系统高性能控制,非线性系统控制。
邮箱:zj@hebust.edu.cn
研究生招收:重点培养研究生理论结合实际的能力,实验室提供机器人平台进行软硬件开发,期望对机器人以及智能算法感兴趣的同学加入课题组。
科研项目:
(1)国家重点研发计划,2018YFB1308300,面向定制式木工家具制造的机器人自动化生产示范线,2019-2022,参与;
(2)国家自然科学基金联合基金项目,U20A20187,精品钢轧制全流程质量智能建模、故障诊断与协同稳健控制,2021-2024,参与;
(3)国家杰出青年科学基金,61825304,非线性时滞系统理论与应用,2019-2023,参与;
(4)河北省自然科学基金创新研究群体项目,F2020203013,非线性网络系统控制及应用,2020-2022,参与。
论文:
[1] Jian Zhang, Changchun Hua, Xi Luo and Pengju Ning, An output feedback approach for 3D prescribed time stabilization control of unmanned underwater vehicles, IEEE Transactions on Industrial Electronics, 2024.(中科院一区,TOP)
[2] Jian Zhang, Changchun Hua, Zhonghua Sun, Bo Zhang, Xi Luo and Jiannan Chen, Hemispherical Space Constrained Velocity Free Control of UUVs via a Coupled Funnel Scheme, IEEE Transactions on Industrial Electronics,2025.(中科院一区,TOP)
[3] Changchun Hua, Jian Zhang, Xi Luo and Wenliang Pei, Position-velocity constrained trajectory tracking control for unmanned underwater vehicle with model uncertainties, Ocean Engineering, 2022.(中科院二区,TOP)
[4] Zhonghua Sun, Changchun Hua, Jian Zhang, Output-Feedback Stabilization of Uncertain Nonlinear Systems with Multiple Unknown Control Directions via an Integrated Switching Controller, IEEE Transactions on Circuits and Systems I: Regular Papers, 2025.(中科院一区,TOP)
[5] Bo Zhang, Changchun Hua, Jiafeng Zhou, Jian Zhang, Yu Zhang, Separation Property Based Adaptive Control for Robotic Manipulators With Safe Self-Adjustment, IEEE Transactions on Industrial Electronics, 2025.(中科院一区,TOP)
[6] Chenliang Hao,Yana Yang, Jian Zhang, Guanglei Zhao, Predefined-Time Trajectory Tracking Control of Asymmetric Underactuated Surface Vehicle, Communications in Nonlinear Science and Numerical Simulation, 2025.(中科院二区)
专利:
[1] 华长春,张健,孟蕊,骆曦. 一种基于多传感器融合的水下机器人控制平台及操作方法. 202510366911.4 [P] 2025-06-27.
[2] 华长春,张宇,张健,张功蕾,张壮,黎伯雄,黄浩宇,郝莹莹. 一种利用体感控制的水下机器人及控制方法. 201711034480.3[P] 2020-9-11.
学科竞赛:
[1] 第十五届“挑战杯”全国老员工课外学术作品竞赛——国家级二等奖,河北省特等奖
[2] “OI”中国水下机器人大赛——国家级二等奖
[3] 2022“挑战杯”河北省老员工创业计划竞赛——省级一等奖
[4] 第七届河北省“互联网+”老员工创新创业大赛——省级银奖